Robot Rover Arduino Giacomino: differenze tra le versioni
m Categoria HowTo |
Aggiornato a serata 05/10/2015 |
||
| Riga 1: | Riga 1: | ||
A seguito dei corsi base di Arduino tenuti sia presso l'ASEV di Empoli che al GOLEM, si è costituito un gruppo "open hardware" con l'intenzione di sviluppare progetti applicativi | A seguito dei corsi base di Arduino tenuti sia presso l'ASEV di Empoli che al GOLEM, si è costituito un gruppo "open hardware" con l'intenzione di sviluppare progetti applicativi. | ||
Per il primo lavoro c'è stata convergenza d'intenti sulla realizzazione di un robot rover. | Per il primo lavoro c'è stata convergenza d'intenti sulla realizzazione di un robot rover. | ||
| Riga 6: | Riga 6: | ||
===Elettronici=== | ===Elettronici=== | ||
* | * Scheda "arduino uno"; | ||
* motor shields adafruit | * Scheda "motor shields adafruit"; | ||
La scelta di una shield dedicata ottimizza la gestione dei motori e comprime costi e tempi di lavorazione. | |||
* | * Sensore ad ultrasuoni; | ||
preferito all' infrarosso | E' stato preferito questo tipo di sensore ad uno all'infrarosso perché non risente del colore e della eventuale trasparenza degli ostacoli. | ||
===Elettrici=== | ===Elettrici=== | ||
* 2 motori con riduzione 48:1 | * 2 motori con riduzione 48:1; | ||
La riduzione assicura maggior coppia e stabilità in caso di pendenza; | |||
* | * Batteria metal idruro 9V 800 mAh; | ||
permette di ottimizzare il dimensionamento dello chassis trovando alloggio tra i due motori. | Questo tipo di batteria permette di ottimizzare il dimensionamento dello chassis trovando alloggio tra i due motori. | ||
===Meccanici=== | ===Meccanici=== | ||
* | * Telaio in alluminio; | ||
Inizialmente era stato pensato un telaio intagliato a laser, che per varie questioni, fra le quali la disponibilità di tempo, non è stato possibile realizzare. Rimane comunque un progetto per una stampa in laser cut. | |||
Appunti scritti da PinPas, | Il telaio è quindi diviso fra un tubo quadro che sostiene ai lati i due motori, tramite due barre di ferro e una lastra di metallo avvitata sopra il tutto, opportunamente isolata con della gomma, sopra la quale sono installate le schede di Arduino e la motor shield adafruit. | ||
* Ruote gommate in legno; | |||
Anche per le ruote, che erano state pensate originariamente intagliate in alluminio, alla fine sono state realizzate in legno con il battistrada intagliato, nel quale è stato poi inserito un anello di gomma (o-ring) per una maggiore aderenza. | |||
* Dado cieco per terzo punto di appoggio anteriore; | |||
Purtroppo le alternative erano troppo costose o troppo ingombranti. Rimane comunque l'opportunità di ottimizzare il tutto in futuro. | |||
* Bulloneria varia; | |||
==Progettazione== | |||
===Programmazione=== | |||
*La programmazione è attualmente in corso; | |||
Il codice di progetto, totalmente open-source, che viene scritto in c++ tramite il programma dedicato di Arduino, (programma scaricabile dal sito [http://arduino.cc Arduino]), verrà pubblicato su questo sito in modo che ognuno sia libero di scaricare, modificare e usare il codice per il proprio progetto. | |||
==Foto Gallery== | |||
<gallery> | |||
File:robot-arduino-1.jpg|Motori, tubo quadro e ruote prima del montaggio | |||
File:robot-arduino-2.JPG|Primo step del rover | |||
File:robot-arduino-3.jpg|Primo step del rover | |||
</gallery> | |||
Appunti scritti da PinPas, ri-editato da [[User:Giulio|Giulio]] e Massimo Romagnoli. | |||
[[Category: Howto]] | [[Category: Howto]] | ||
Versione delle 21:14, 5 ott 2015
A seguito dei corsi base di Arduino tenuti sia presso l'ASEV di Empoli che al GOLEM, si è costituito un gruppo "open hardware" con l'intenzione di sviluppare progetti applicativi.
Per il primo lavoro c'è stata convergenza d'intenti sulla realizzazione di un robot rover.
Lista dei materiali
Elettronici
- Scheda "arduino uno";
- Scheda "motor shields adafruit";
La scelta di una shield dedicata ottimizza la gestione dei motori e comprime costi e tempi di lavorazione.
- Sensore ad ultrasuoni;
E' stato preferito questo tipo di sensore ad uno all'infrarosso perché non risente del colore e della eventuale trasparenza degli ostacoli.
Elettrici
- 2 motori con riduzione 48:1;
La riduzione assicura maggior coppia e stabilità in caso di pendenza;
- Batteria metal idruro 9V 800 mAh;
Questo tipo di batteria permette di ottimizzare il dimensionamento dello chassis trovando alloggio tra i due motori.
Meccanici
- Telaio in alluminio;
Inizialmente era stato pensato un telaio intagliato a laser, che per varie questioni, fra le quali la disponibilità di tempo, non è stato possibile realizzare. Rimane comunque un progetto per una stampa in laser cut.
Il telaio è quindi diviso fra un tubo quadro che sostiene ai lati i due motori, tramite due barre di ferro e una lastra di metallo avvitata sopra il tutto, opportunamente isolata con della gomma, sopra la quale sono installate le schede di Arduino e la motor shield adafruit.
- Ruote gommate in legno;
Anche per le ruote, che erano state pensate originariamente intagliate in alluminio, alla fine sono state realizzate in legno con il battistrada intagliato, nel quale è stato poi inserito un anello di gomma (o-ring) per una maggiore aderenza.
- Dado cieco per terzo punto di appoggio anteriore;
Purtroppo le alternative erano troppo costose o troppo ingombranti. Rimane comunque l'opportunità di ottimizzare il tutto in futuro.
- Bulloneria varia;
Progettazione
Programmazione
- La programmazione è attualmente in corso;
Il codice di progetto, totalmente open-source, che viene scritto in c++ tramite il programma dedicato di Arduino, (programma scaricabile dal sito Arduino), verrà pubblicato su questo sito in modo che ognuno sia libero di scaricare, modificare e usare il codice per il proprio progetto.
Foto Gallery
-
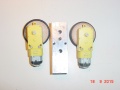 Motori, tubo quadro e ruote prima del montaggio
-
 Primo step del rover
-
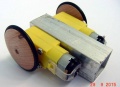 Primo step del rover


Appunti scritti da PinPas, ri-editato da Giulio e Massimo Romagnoli.